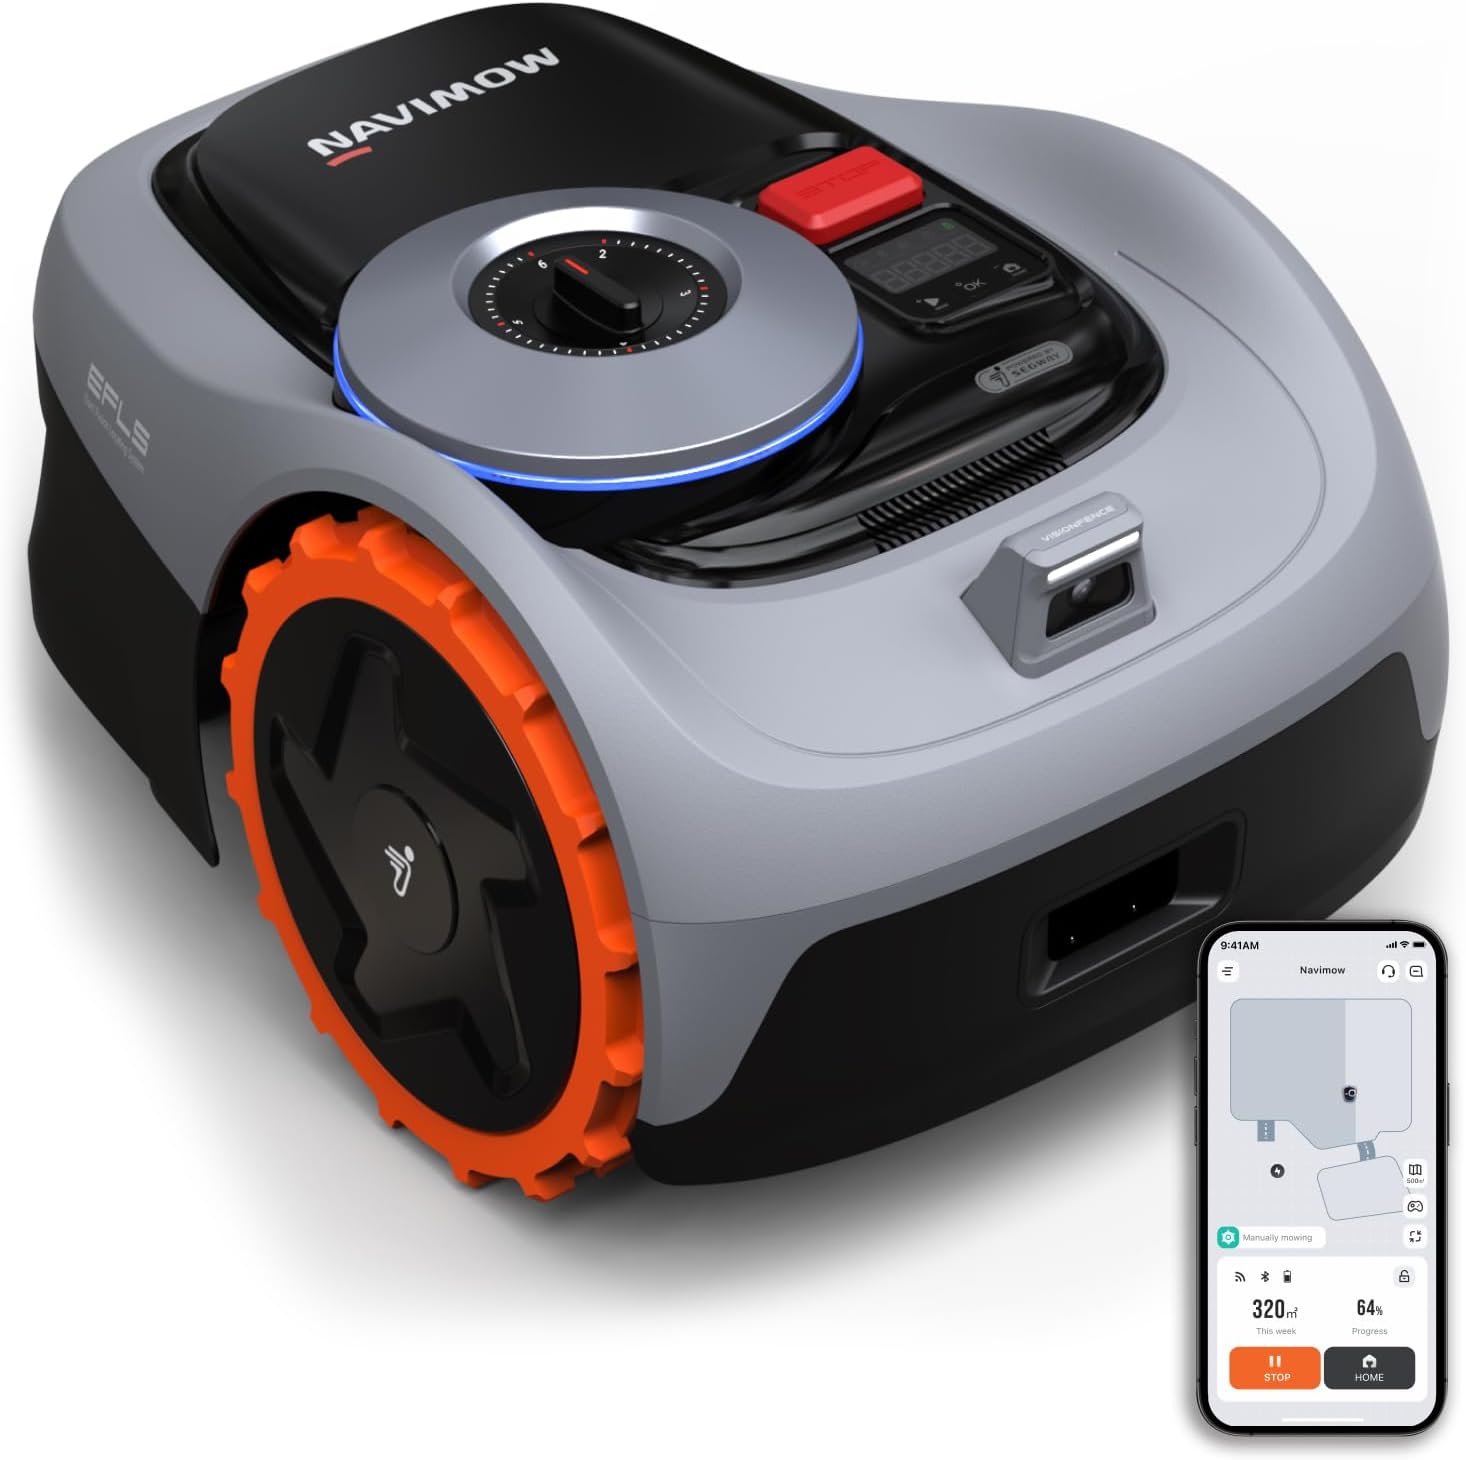
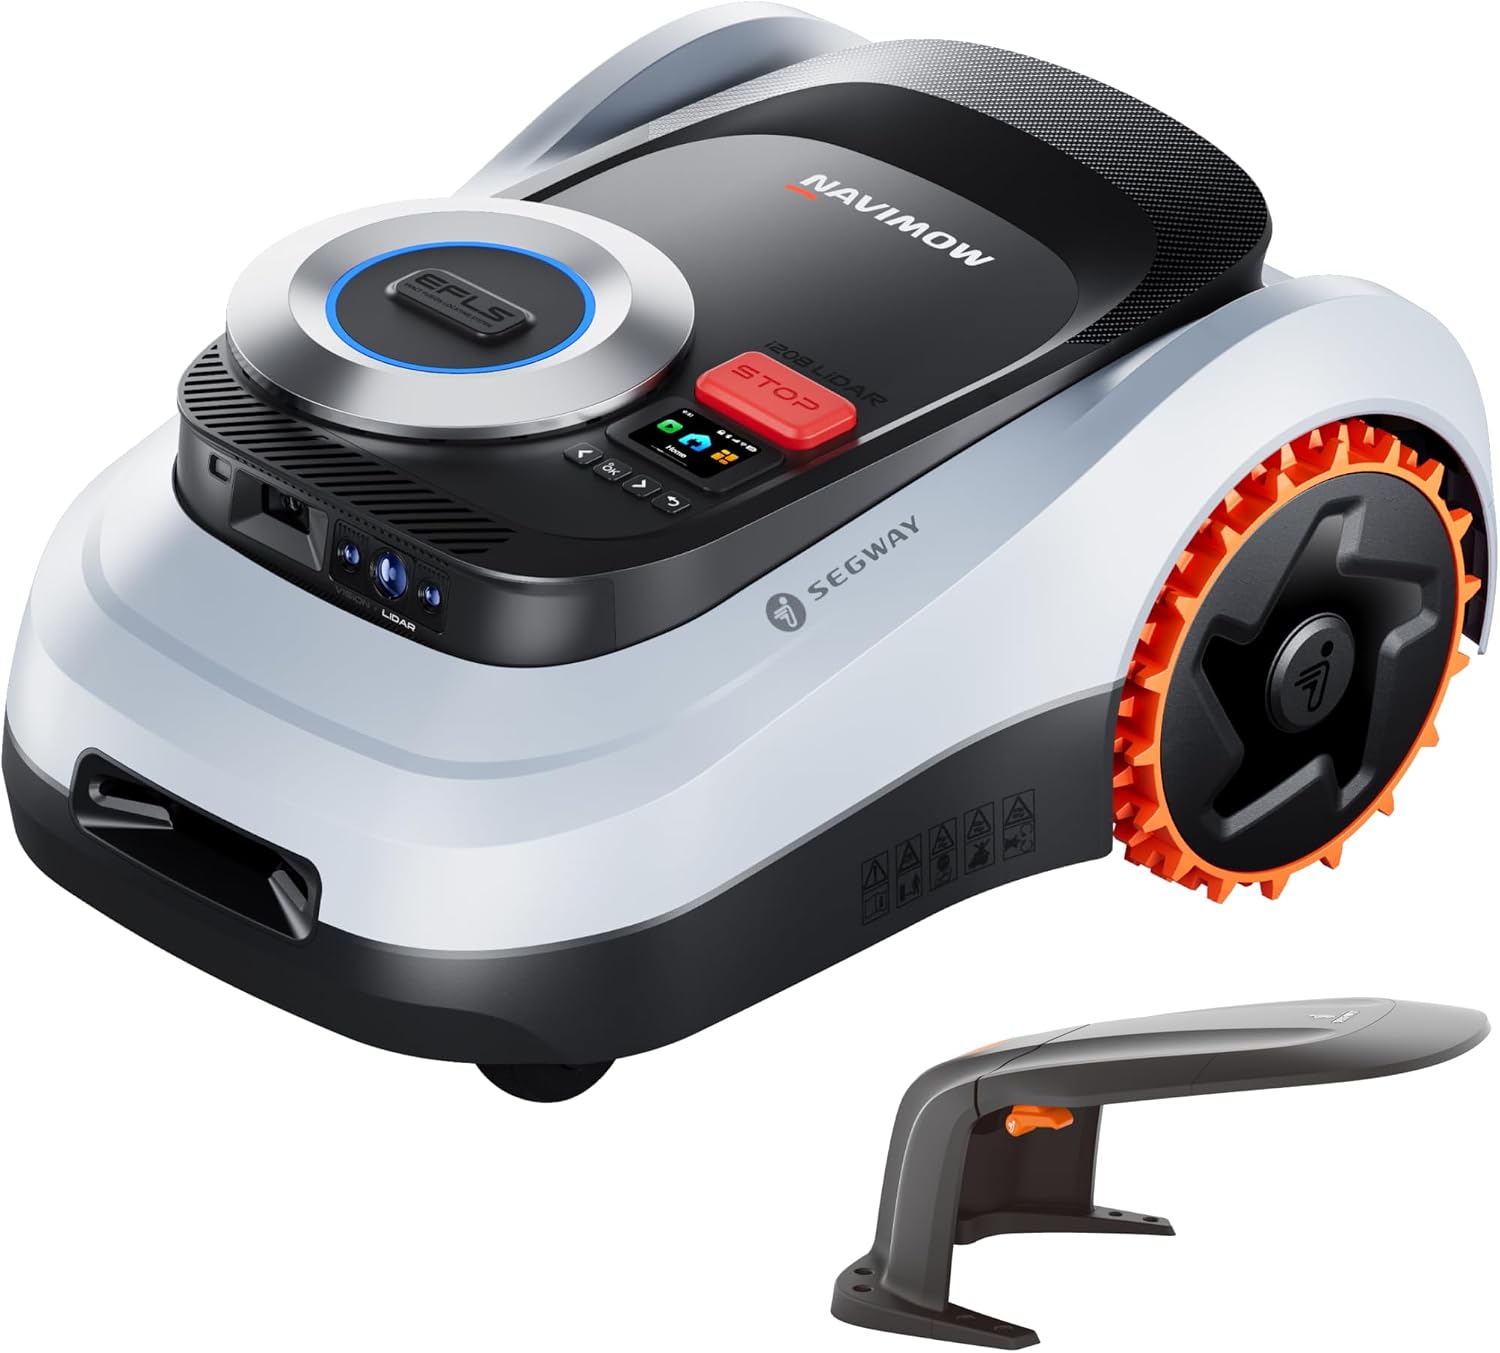
La instalación empieza antes de encender el robot. Retira objetos, corrige agujeros, mide pasos y localiza bordes peligrosos. Después elige una base con alimentación, firme plano y ruta de entrada compatible.
Los pasos exactos cambian entre RTK, LiDAR y visión. El manual del modelo tiene prioridad, especialmente para distancias, pendiente junto a la base y barreras físicas.
Respuesta breve
Instala por etapas: prepara, coloca base y referencia, actualiza, crea un mapa pequeño, valida el retorno y amplía. No programes trabajo autónomo hasta comprobar todos los límites peligrosos.