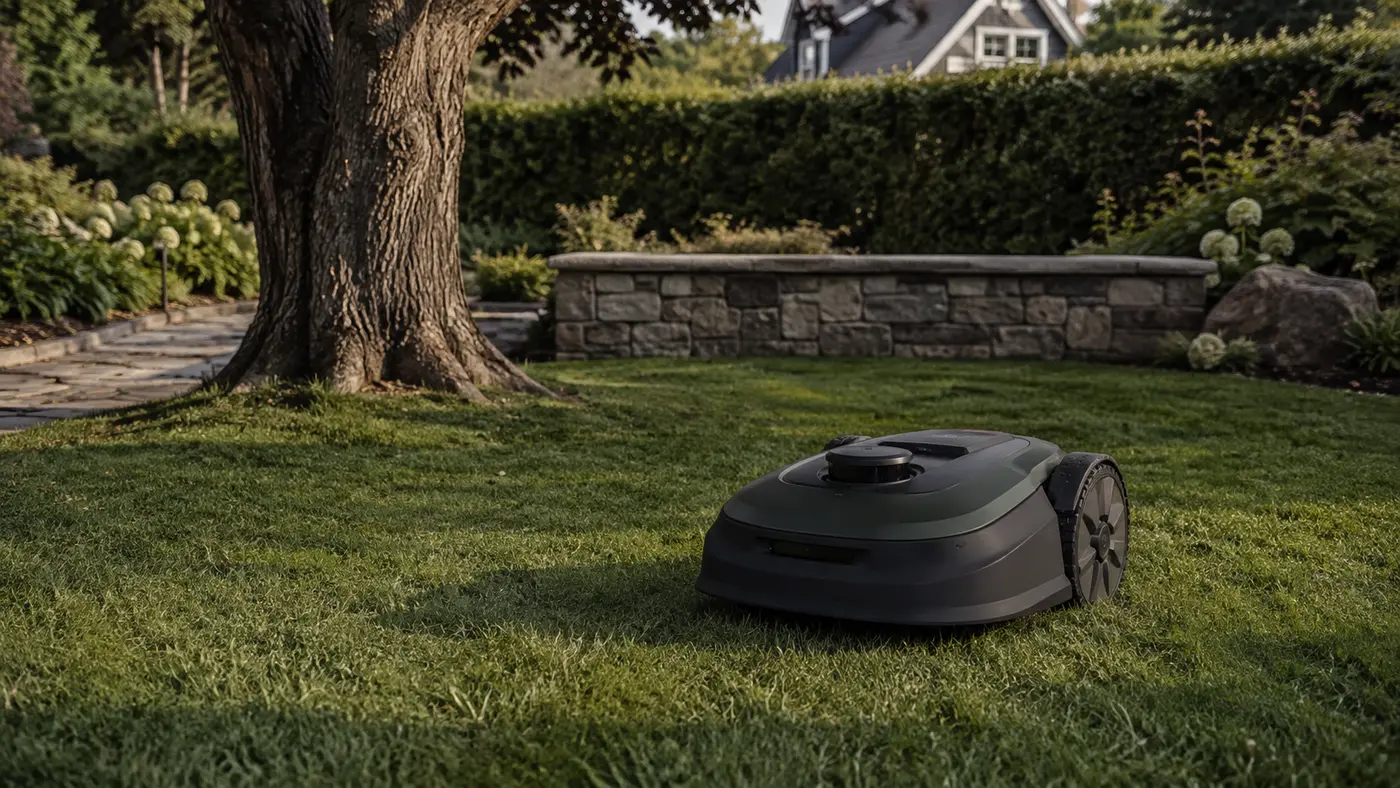
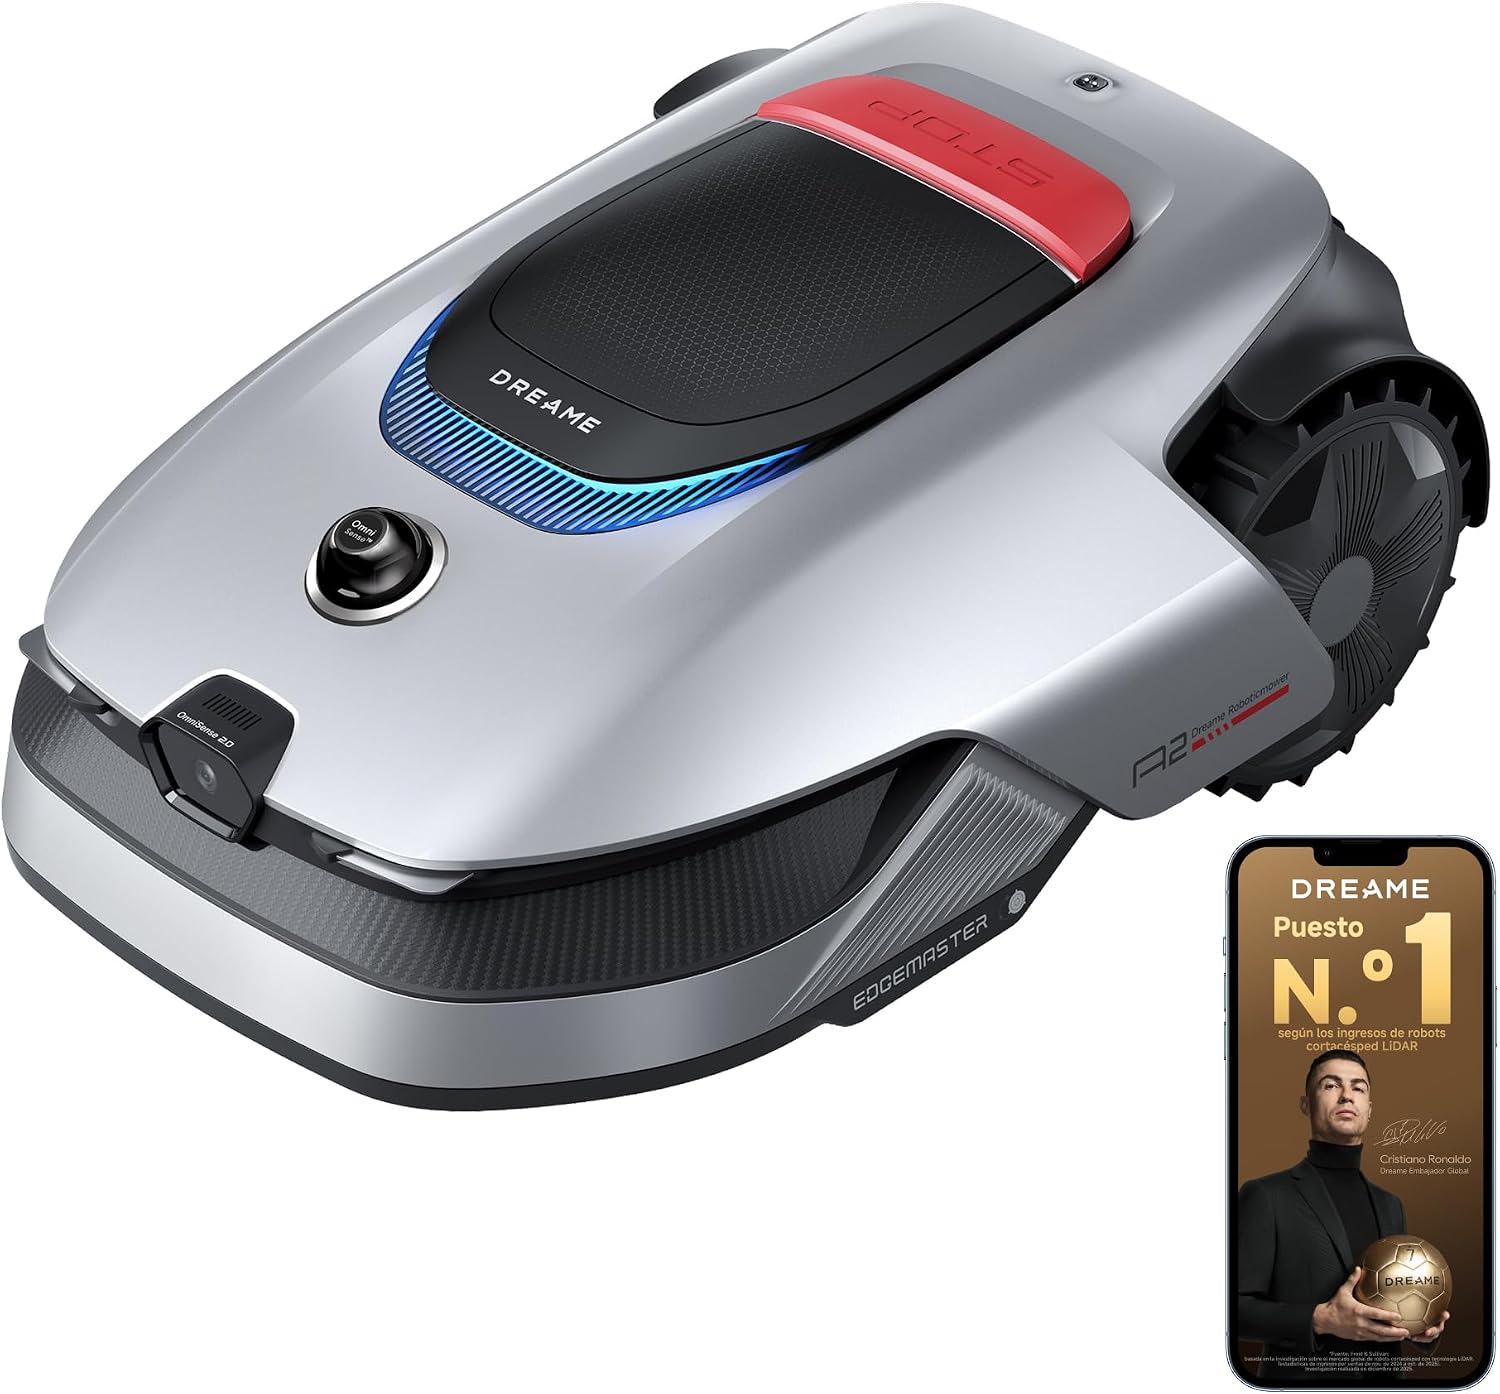
Un sensor LiDAR emite luz y mide el tiempo que tarda en regresar después de reflejarse. Con muchas mediciones crea una representación geométrica del entorno que permite localizar el robot, detectar estructuras y construir un mapa.
Su principal atractivo en un cortacésped es trabajar con referencias cercanas. Árboles, muros y fachadas que dificultan GNSS pueden convertirse en elementos útiles para el mapa local. Eso no significa que funcione igual en cualquier parcela.
Cuándo destaca
LiDAR merece especial atención cuando hay árboles, sombra, muros altos o zonas donde no puede mantenerse una buena vista del cielo. RTK puede seguir siendo más simple en una explanada abierta; los sistemas híbridos intentan cubrir ambos escenarios.