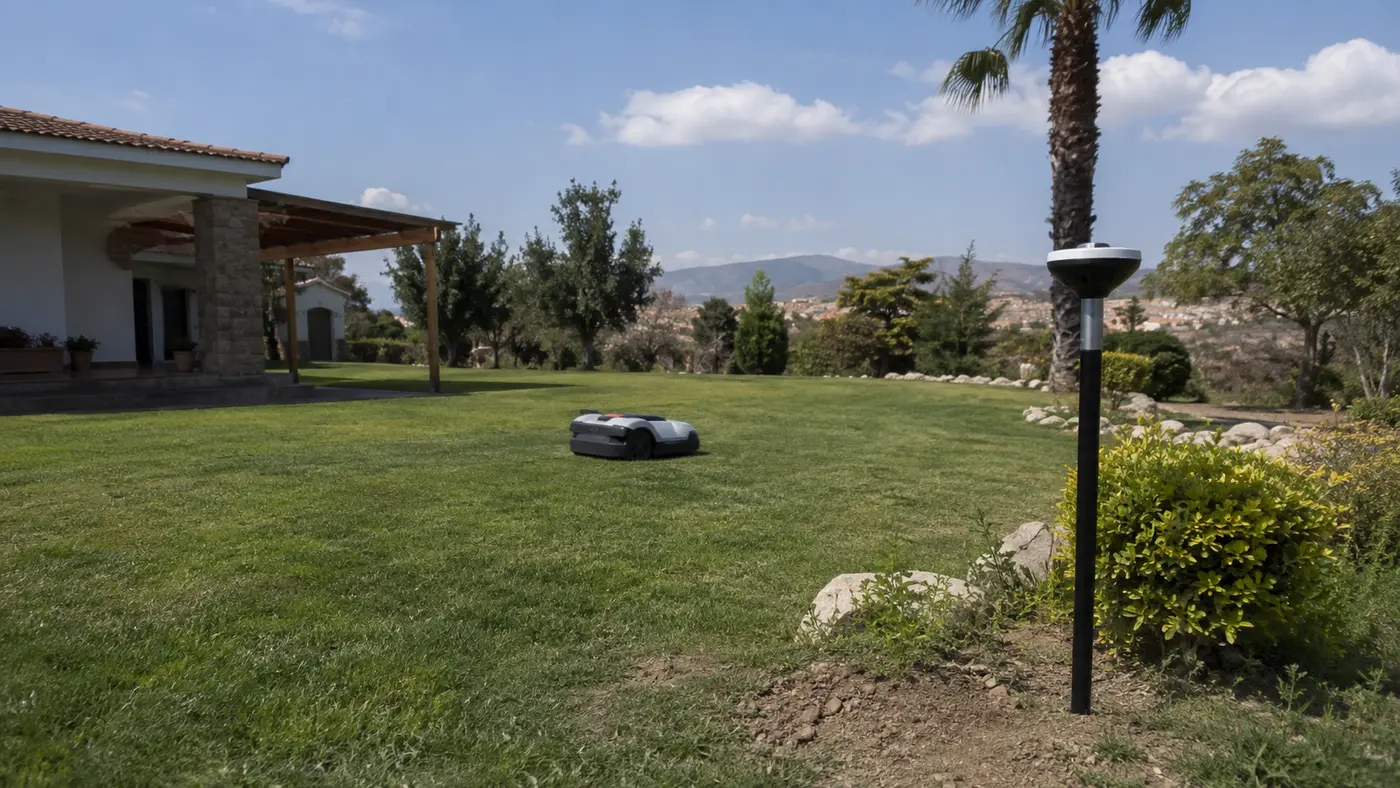
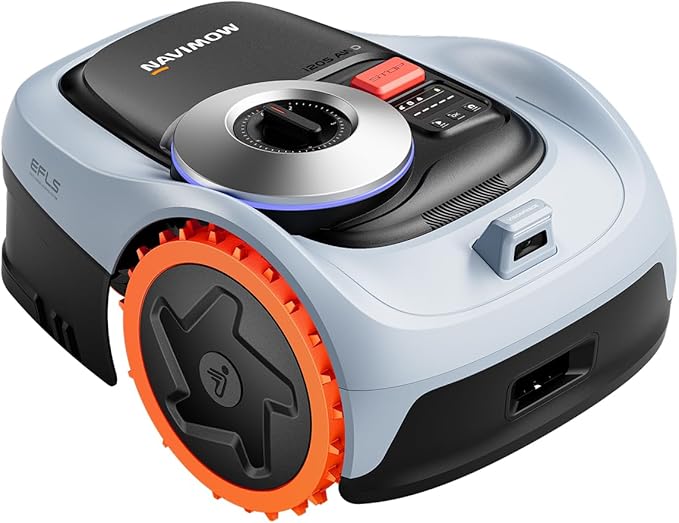
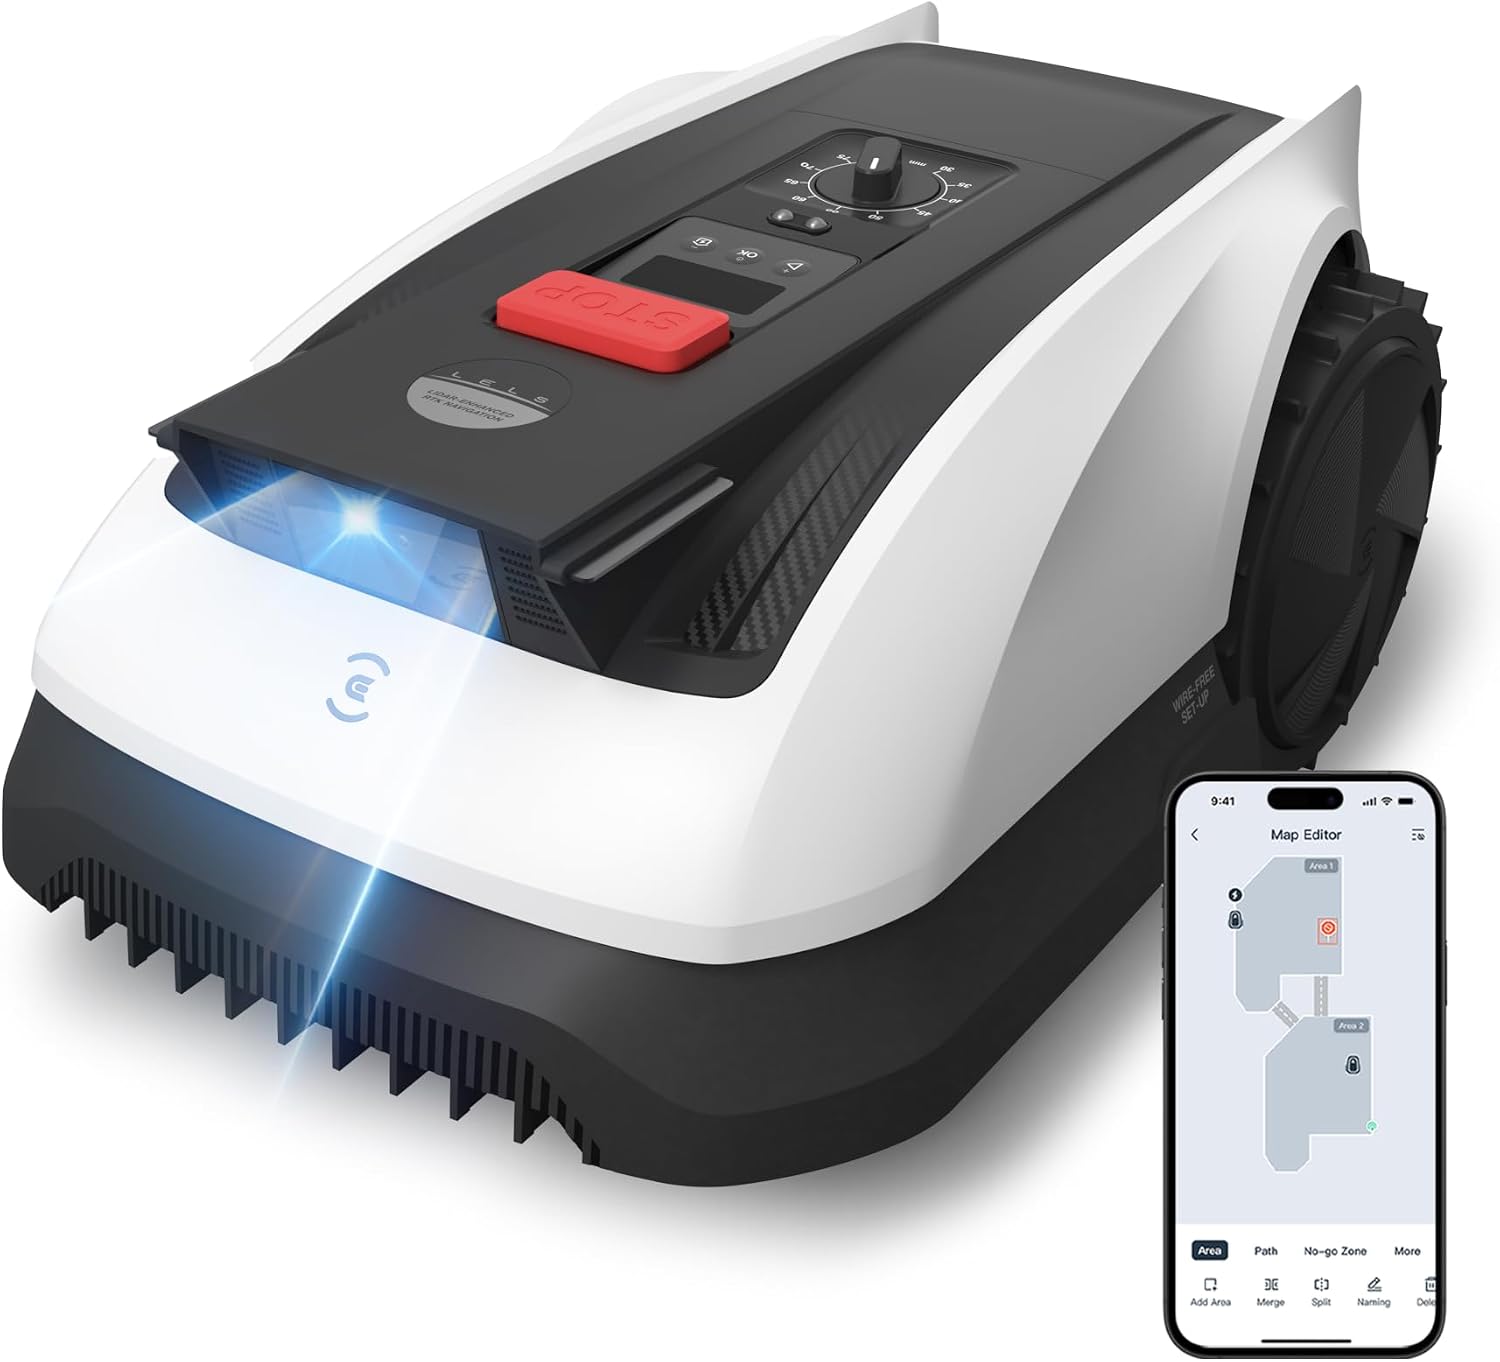
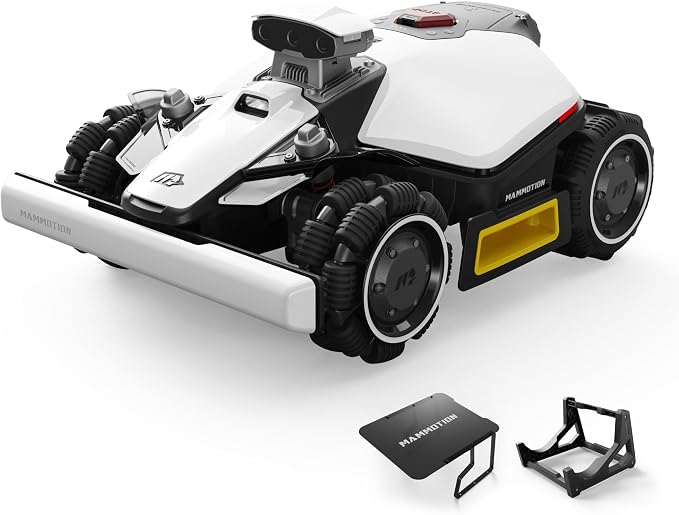
Un receptor GNSS calcula su posición a partir de satélites. RTK añade una referencia que observa errores similares y envía correcciones al robot. Así puede mantener límites virtuales y trayectorias mucho más precisas que una localización satelital convencional.
La precisión anunciada no significa que cualquier punto del jardín tenga la misma calidad. Árboles, fachadas, cubiertas y una mala ubicación de la referencia pueden bloquear o reflejar señales.
Idea esencial
RTK es una excelente opción para jardines abiertos y límites virtuales precisos. Cuanto más cielo oculten árboles y edificios, más importante resulta que el robot combine RTK con visión, LiDAR u otra forma de mantener referencias.