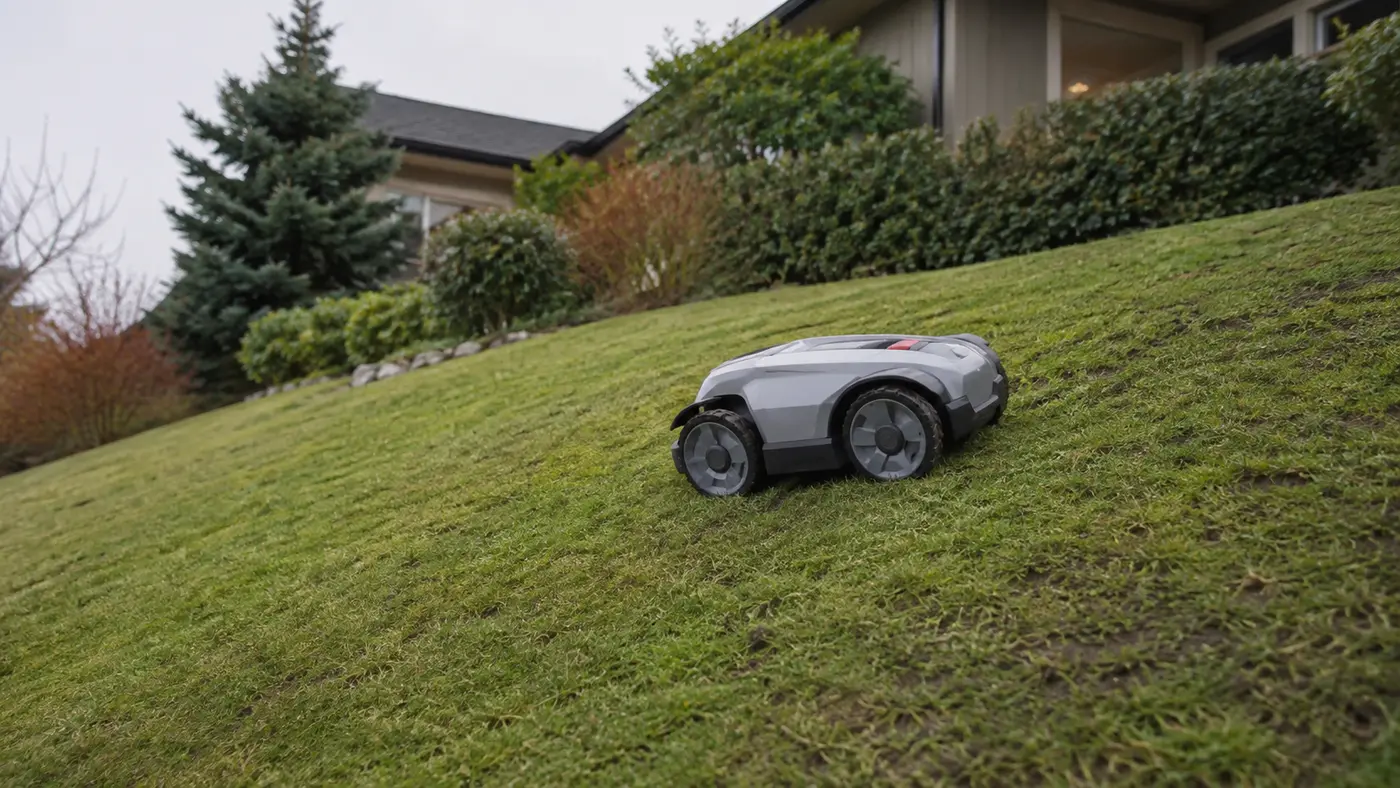
Un robot puede anunciar una pendiente elevada y aun así encontrar dificultades en una ladera húmeda, irregular o atravesada lateralmente. Los porcentajes suelen proceder de condiciones concretas y no describen cada combinación de terreno.
Para elegir bien hay que medir el tramo difícil, observar la adherencia y estudiar cómo entrará, girará y saldrá de él. La tracción total amplía posibilidades, pero no convierte cualquier ladera en segura.
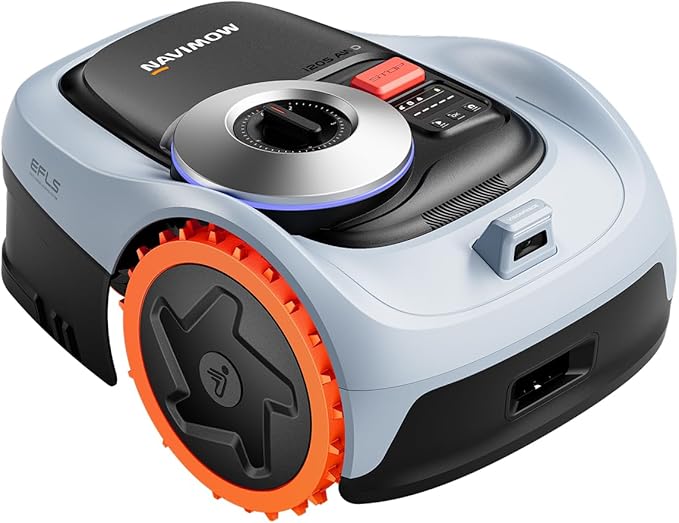
Deja margen amplio sobre la pendiente medida. Para desniveles serios, prioriza AWD y estabilidad antes que funciones secundarias. LUBA mini 2 AWD destaca por su límite declarado del 80 %; Navimow i2 AWD ofrece un equilibrio doméstico hasta el 45 %; Dreame A2 llega al 50 %, pero utiliza dos ruedas motrices.